
Velocidades críticas en ejes de turbomaquinaria
Este artículo aborda las velocidades críticas en los ejes de turbomáquinas., Centrándose en los fundamentos físicos del fenómeno., en métodos de análisis, en criterios normativos y estrategias de mitigación.
1 · Introducción
Todas las máquinas rotativas tienen velocidades a las que no deben operarse.. Cuando la frecuencia de rotación coincide con una frecuencia natural del sistema rotor-cojinete-cimentación, La respuesta a las fuerzas de desequilibrio se amplifica dramáticamente.: se llama velocidad critica.
compresores, turbinas de vapor y gas, Las turbobombas y los turbocompresores de los automóviles comparten este problema, y su gestión constituye uno de los pilares del proyecto rotodinámico. Este artículo cubre los fundamentos físicos del fenómeno., los métodos de análisis, Los criterios regulatorios aplicables y las estrategias de mitigación disponibles para el diseñador..
2 · Qué es, en realidad, una velocidad critica
Una vena nunca está perfectamente equilibrada. El centro de masa siempre está alejado del eje geométrico de una excentricidad. mi, normalmente del orden de unos pocos micrómetros. Al girar a velocidad angular ω, Esta excentricidad genera una fuerza centrífuga. F = m·e·ω² que gira solidariamente con el eje: una excitación sincrónica, cuya frecuencia es exactamente igual a la velocidad de rotación.
La velocidad crítica ocurre cuando esta excitación sincrónica resuena con un modo natural de vibración lateral del rotor.. No es un límite de resistencia del material ni una “velocidad máxima”: es una condición de amplificación dinámica.

Figura 1 – Jeffcott Rotor operando por debajo y por encima de la velocidad crítica.
Para el modelo más simple: el rotor Jeffcott/Laval, un disco en el medio de un eje sin masa sostenido sobre dos soportes rígidos; la primera velocidad crítica está dada por:
ωdo = √(k / metro) nortedo = (30/pag) · √(k / metro) [rpm]
con la rigidez a la flexión del eje bisoportado dada por:
k = 48·E·I / L³ I = π·d⁴ / 64
La adicción es reveladora: La rigidez aumenta con la cuarta potencia del diámetro y disminuye con el cubo de la longitud.. Un eje corto y grueso empuja las velocidades críticas hacia arriba; un eje delgado con un gran espacio entre los soportes trae la primera crítica al rango operativo.
2.1 · Amplificación cercana a la resonancia
La respuesta de amplitud r, normalizado por la excentricidad mi, para un sistema con factor de amortiguamiento ζ y relación de frecuencia Ω = ω/ωdo, es:
r / mi = Ω² / √[ (1 − Ω²)² + (2·vivir)² ]
De este resultado surgen tres regímenes:
- Debajo de las críticas (Oh ≪ 1): la deflexión es pequeña y el eje “sigue” la fuerza; el disco gira alrededor de su centro geométrico.
- En critica (Ah ≈ 1): la amplitud está limitada sólo por la amortiguación, alcanzando r/e ≈ 1/(2gramo). Con ζ = 0,02, Esto significa una amplificación de 25 veces la excentricidad original.
- Por encima de las críticas (Oh ≫ 1): Se produce el fenómeno del autocentrado: el rotor comienza a girar alrededor de su centro de masa y re → 1. Es por esta razón que muchas máquinas de alta velocidad funcionan deliberadamente por encima del primer valor crítico..
el término 1/(2gramo) es el factor de amplificación (DE), La magnitud que utilizan los estándares para clasificar la criticidad de un pico de resonancia..

Figura 2 — Curva de respuesta al desequilibrio del rotor de Jeffcott
3 · Rotores rígidos y rotores flexibles
La distinción operativa más importante del proyecto separa dos tipos de rotor según su régimen de funcionamiento en relación a la primera velocidad crítica.:
Tabla I – Rotores rígidos y rotores flexibles.
| Clasificación | régimen de funcionamiento | Ejemplos típicos |
| Rotor rígido | Por debajo de la primera velocidad crítica | Bombas centrífugas industriales, ventiladores, motores eléctricos |
| Rotor flexible | Por encima del 1.º (a veces desde el 2do) crítica | Turbinas a vapor, compresores centrífugos multietapa, turbobombas aeroespaciales |
El rotor flexible lo obliga a cruzar puntos críticos durante el arranque y la parada.. Este cruce se hace rápidamente., con suficiente aceleración para que la amplitud no tenga tiempo de establecerse en el valor de estado estable: el transitorio de arranque es, por eso, una fase de diseño y operación con sus propias reglas.

Figura 3 — Formas modales de una vena.
4 Métodos de estimación preliminar.
Antes de cualquier modelo de elementos finitos, Dos aproximaciones clásicas siguen siendo útiles en la fase conceptual..
4.1 · Método de Dunkerley
Subestima la velocidad crítica, produciendo un resultado conservador en el lado de menor seguridad:
1 / ωdo² ≈S ( 1 / ωyo² )
4.2 · Método de Rayleigh
Sobreestima la velocidad crítica; se basa en el cociente entre energías:
ωdo² ≈ g · S (Wyo · dyo) / S (Wyo · dyo²)
donde
- Wyoson los pesos concentrados
- dyo las deflexiones estáticas en los puntos respectivos.
Conjunto, Ambos métodos delimitan la velocidad crítica real desde arriba y desde abajo., lo cual es suficiente para tomar decisiones sobre el tamaño en una etapa preliminar.
5 · Factores que el simple análisis ignora
La realidad de una turbomáquina es muy diferente a la del rotor de Jeffcott. Los siguientes efectos son decisivos para el posicionamiento y la gravedad de las velocidades críticas.
5.1 · Rigidez y amortiguación de rodamientos
En un cojinete hidrodinámico, La película de aceite se comporta como un conjunto de resortes y amortiguadores anisotrópicos acoplados., descrito por ocho coeficientes (kxx, kxy, kyx, kyy y contrapartes de amortiguación) que varían con la velocidad y la carga. La rigidez del soporte está en serie con la del eje., Los soportes tan flexibles reducen las críticas, pero también brindan una amortiguación que limita el pico.. En máquinas reales, La amortiguación del rodamiento es la principal fuente de disipación del sistema..

Figura 4 — Coeficientes dinámicos del rodamiento
5.2 · Efectos giroscópicos
Discos con importante momento polar de inercia., montado sobre una consola o alejado de los soportes, generar momentos giroscópicos que hacen que las frecuencias naturales varíen con la velocidad de rotación. Los modos se separan en precesión directa., cuya frecuencia aumenta con ω, y precesión retrógrada, eso baja. Ya no existe “una” frecuencia natural: hay una familia de frecuencias dependientes de la velocidad.

Figura 5 — Precesión directa versus retrógrada
5.3 · Cimentación y carcasa
Uno base débil, una base de hormigón degradada o cojinetes mal apretados alteran la velocidad crítica del conjunto instalado frente a la del rotor calculada por separado.
5.4 · Rigidez asimétrica y fisuras
Rasgos de chaveta, Las secciones no circulares o una grieta que se propaga introducen rigidez dependiente del ángulo., generando excitación a 2× rotación y zonas de inestabilidad paramétrica.
6 · Diagrama de Campbell
Cómo las frecuencias naturales dependen de la velocidad, la herramienta de síntesis es el diagrama de Campbell: frecuencia natural en el eje vertical, velocidad de rotación en el eje horizontal. Las frecuencias naturales aparecen como curvas, ascendiendo a precesión directa., descendente para precesión retrógrada y las excitaciones como líneas radiales: el recto 1vibraciones relativas por el desequilibrio, 2vibraciones relativas por desalineación, nortesegundovibraciones relativas para pasar cuchillas.
Cada intersección entre una curva de frecuencia natural y una línea de excitación es una velocidad crítica potencial.. El objetivo del diseño rotodinámico es garantizar que ninguna de estas intersecciones caiga dentro del rango de operación continua..

Figura 6 — Diagrama de Campbell simplificado sin considerar los efectos giroscópicos..
La siguiente figura presenta el diagrama de Campbell considerando la separación entre precesión directa y precesión retrógrada.

Figura 7 — Diagrama de Campbell teniendo en cuenta la precesión directa y retrógrada resultante de los efectos giroscópicos.
6.1 · Flujo de análisis rotodinámico
El proceso de verificación típico implica los siguientes pasos:
- Reunir la geometría del rotor, Masas concentradas y propiedades de los materiales..
- Construya el modelo de elementos finitos del eje., incorporando los coeficientes dinámicos de los cojinetes y la rigidez de la base y la carcasa.
- Realice el análisis modal amortiguado en función de la velocidad y dibuje el diagrama de Campbell..
- Comprueba los márgenes de separación.; si son insuficientes, cambiar el tamaño del diámetro, tramo o tipo de rodamiento y repetir.
- Realice un análisis de respuesta de desequilibrio y confirme que el AF sea aceptable y que las amplitudes se ajusten a los espacios libres..
- Si es necesario, añadir amortiguación (apretar amortiguadores de película, rodamientos de patines oscilantes) y repetir el análisis de respuesta.
- Concluir con el análisis de estabilidad. (decremento logarítmico) y validar el proyecto.
7 · Criterios normativos
La referencia de la industria es la API 684, que respalda los requisitos rotodinámicos de los estándares de equipos: API 612 para turbinas a vapor, API 617 para compresores centrífugos y API 610 para bombas. Los principios esenciales son los siguientes..
7.1 · Márgenes de separación
Una velocidad crítica debe ser al menos 15% por debajo de la velocidad mínima de funcionamiento continuo o 20% por encima de la velocidad continua máxima. En máquinas de velocidad variable, El requisito se aplica a todo el rango operativo..

Figura 8 — Márgenes de separación entre velocidades críticas y rango de operación
7.2 · Criterio del factor de amplificación
La amortiguación puede prescindir del margen de separación cuando es suficiente para aplanar el pico de resonancia.:
Tabla II - Margen de amortiguación y separación
| factor de amplificación (DE) | Interpretación | Margen de separación requerido |
| DE < 2,5 | Críticamente amortiguado | No aplicable |
| 2,5 ≤ DE < 3,55 | Amortiguación moderada | Margen reducido |
| DE ≥ 3,55 | poco amortiguado | Margen completo (−15% / +20%) |
7.3 · Respuesta al desequilibrio y la estabilidad.
la respuesta a desequilibrios valores estandarizados colocados en los puntos más desfavorables para cada modo, comprobar que la amplitud de la vibración se mantiene dentro de una fracción del juego diametral de los cojinetes y las juntas. También se verifica el decremento logarítmico de los modos en precesión directa.; un valor negativo indica autoexcitación y un rotor inestable, independientemente de las velocidades críticas.
7.4 · Resonancia forzada versus inestabilidad
Conviene separar dos conceptos que muchas veces se confunden. La velocidad crítica es una resonancia forzado, con amplitud limitada por amortiguación y proporcional al desequilibrio. Inestabilidad rotodinámica: torbellino de petróleo, látigo de aceite, El giro inducido por sellos o fricción interna es una autoexcitación subsincrónica., normalmente entre 0,42 y 0,48 veces la rotación, que crece hasta el contacto y no depende del desequilibrio. Equilibrar mejor el rotor no soluciona la inestabilidad.
8 · Medición y verificación experimental.
El modelo se valida en una máquina real de tres formas complementarias.
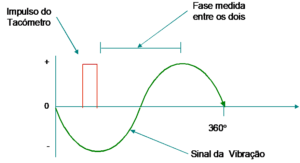
- Iniciar y detener la prueba com analizadores multicanal. Sondas de proximidad (corrientes parásitas) Montados en pares ortogonales cerca de los rodamientos, registran el desplazamiento del eje a lo largo de la rampa de velocidad.. Los datos se presentan en diagramas de Bode: amplitud y fase del componente. 1vibraciones relativas en función de la velocidad y en diagramas polares/de Nyquist. La firma inconfundible de un punto crítico es el pico de amplitud acompañado de una inversión de fase de aproximadamente 180°.; La fase es el indicador más confiable., más que la amplitud aislada.

Figura 9 — Diagrama de Bode al pasar por velocidad crítica
- Prueba de impacto. Realizado con la máquina parada, permite identificar las frecuencias naturales del conjunto instalado, incluyendo carcasa y base.
- cascada espectral (cascada). Separa el componente síncrono de los componentes subsíncrono y armónico., distinguir una resonancia de una inestabilidad en desarrollo.

Figura 10 — Órbitas y cascada espectral..
9 · Estrategias de mitigación
Cuando el análisis revela una velocidad crítica fuera de lugar, Las opciones se agrupan en tres familias..
9.1 · Cambiar la frecuencia natural
Aumentar el diámetro del eje, reducir la brecha entre los soportes, agregar soporte intermedio, o cambiar la masa y posición de los impulsores. Cambio de rigidez de los rodamientos: pasando de casquillos cilíndricos a patines oscilantes, o modificar la holgura y la precarga: mueve el elemento crítico sin tocar el eje.
9.2 · Añadir amortiguación
Buffers de película comprimida (apretar amortiguadores de película) en serie con los rodamientos son la solución clásica en turbinas aeronáuticas: reducir el factor de amplificación a valores que no requieran márgenes de separación y permitir cruzar las críticas con amplitudes controladas. Los rodamientos magnéticos activos ofrecen rigidez y amortiguación programables en tiempo real.
9.3 · Reducir la excitación
El equilibrio de la precisión: en múltiples planos y a la velocidad del servicio, en máquina equilibradora de alta velocidad: no elimina la velocidad crítica, pero reduce proporcionalmente la amplitud en su paso. Complementariamente, la alineación está controlada, deformación térmica y espacios.
En funcionamiento, también está restringido a permanecer en bandas de velocidad prohibidas, Programar el sistema de control para atravesar estas áreas con rampas rápidas y nunca estabilizarse en ellas..
10 · Velocidades Críticas en Ejes de Turbomaquinaria – conclusión
La gestión de velocidades críticas no se soluciona con una fórmula. Implica el cálculo de frecuencias naturales dependientes de la velocidad., la caracterización de los coeficientes de soporte dinámico, Comprobación de los márgenes de separación frente al rango operativo., cuantificar la respuesta al desequilibrio y confirmar la estabilidad de los modos.
La regla práctica que recorre todo el proceso es sencilla de enunciar y exigente de cumplir.: diseño de modo que ninguna resonancia mal amortiguada coincida con una velocidad de funcionamiento continua, y procurar que aquellos que hay que cruzar se hagan con rapidez y con suficiente amortiguación.
Un aspecto que merece cada vez más atención es el de las máquinas de velocidad variable accionadas por inversores de frecuencia.: ampliando el rango operativo, hacer que sea mucho más difícil encontrar una ventana clara entre velocidades críticas, y transformar la amortiguación, más que el posicionamiento de la frecuencia, en la variable de diseño decisiva.
referencias
- Informe técnico API 684-1 (12da edición, noviembre 2019) - Tutorial rotordinámico de párrafos estándar API: Velocidades críticas laterales, Respuesta de desequilibrio, Estabilidad, Trenes de torsión, y equilibrio del rotor, Instituto Americano de Petróleo. Documento de referencia que describe y aclara los párrafos del estándar API sobre dinámica de rotor lateral y torsional y el programa de aceptación de balanceo de rotor., con material básico sobre los fundamentos del tema (incluyendo terminología) y el modelado del rotor utilizado en este análisis..
- YO ASI 20816-1:2016 - Vibración mecánica. Medición y evaluación de la vibración de la máquina. Parte 1: Reglas generales, Organización Internacional de Normalización. Establece condiciones y procedimientos generales para medir y evaluar vibraciones en piezas giratorias., Máquinas completas no giratorias y no alternativas., aplicable a la vibración absoluta y relativa del eje.
- doblado, D. MI.; Escotilla, do. T.; Espeluznante, B. (ed.) - Fundamentos del diagnóstico de maquinaria rotativa, Prensa ASME, 2002. Libro de referencia que explica y desmitifica los conceptos fundamentales para el diagnóstico efectivo de fallas en máquinas rotativas., cubriendo los fundamentos de la vibración, Vectores de fase y vibracion; tablas de diagnóstico (base de tiempo, Presagiar, polar, orbita, espectro); rotordinamica (modelo de rotor, rigidez dinámica, modos de vibración, análisis de estabilidad); y fallos como el desequilibrio, Desalineación e inestabilidad inducidas por fluidos..
- Caballeros, GRAMO. - Dinámica de sistemas rotativos, Saltador, 2005. Define formalmente las velocidades críticas como las velocidades de rotación a las que la frecuencia de una de las fuerzas de excitación coincide con una de las frecuencias naturales del sistema., identificable en el diagrama de Campbell por la intersección de las curvas de frecuencia natural con las curvas de frecuencia de excitación, distinguiéndolas claramente de las velocidades a las que se produce la inestabilidad, que no debe confundirse con velocidades críticas.